2026/9/4更新
橋梁点検ロボット
なぜロボットが必要?
- 日本には約70万もの橋があり、多くが高度経済成長期(1960~70年代)に作られました。
- これらの橋は老朽化が進み、定期的な点検や修理が必要ですが、点検を担当する技術者や予算が足りなくなってきています。
- 特に地方では、橋の損傷が早く進むのに、点検する人もお金も少ないという問題があります。
- 橋の下側は高い場所や狭い場所が多く、人が点検するのは危険で大変です。
どんなロボットが考えられている?
橋を点検するロボットには、主に4つのタイプがあります。
| タイプ | 特徴・長所 | 短所・課題 |
|---|---|---|
| 飛行式(ドローン) | 空中を自由に移動できる。大きな橋でも使える。 | バッテリーがすぐ切れる。重いカメラは積めない。 |
| 吸着式 | 壁や床にくっついて移動。細かい検査もできる。 | 複雑な形の橋や、ボルトが多い橋は苦手。 |
| 懸架式(吊り下げ) | ワイヤなどで吊って移動。多くの橋に使える。 | 吊る場所や設置の手間がかかる。 |
| レール移動式 | レールの上を走る。重い機材も積めて安定している。 | レールの設置が大変。使える橋が限られる。 |
ARANEUSロボットの特徴
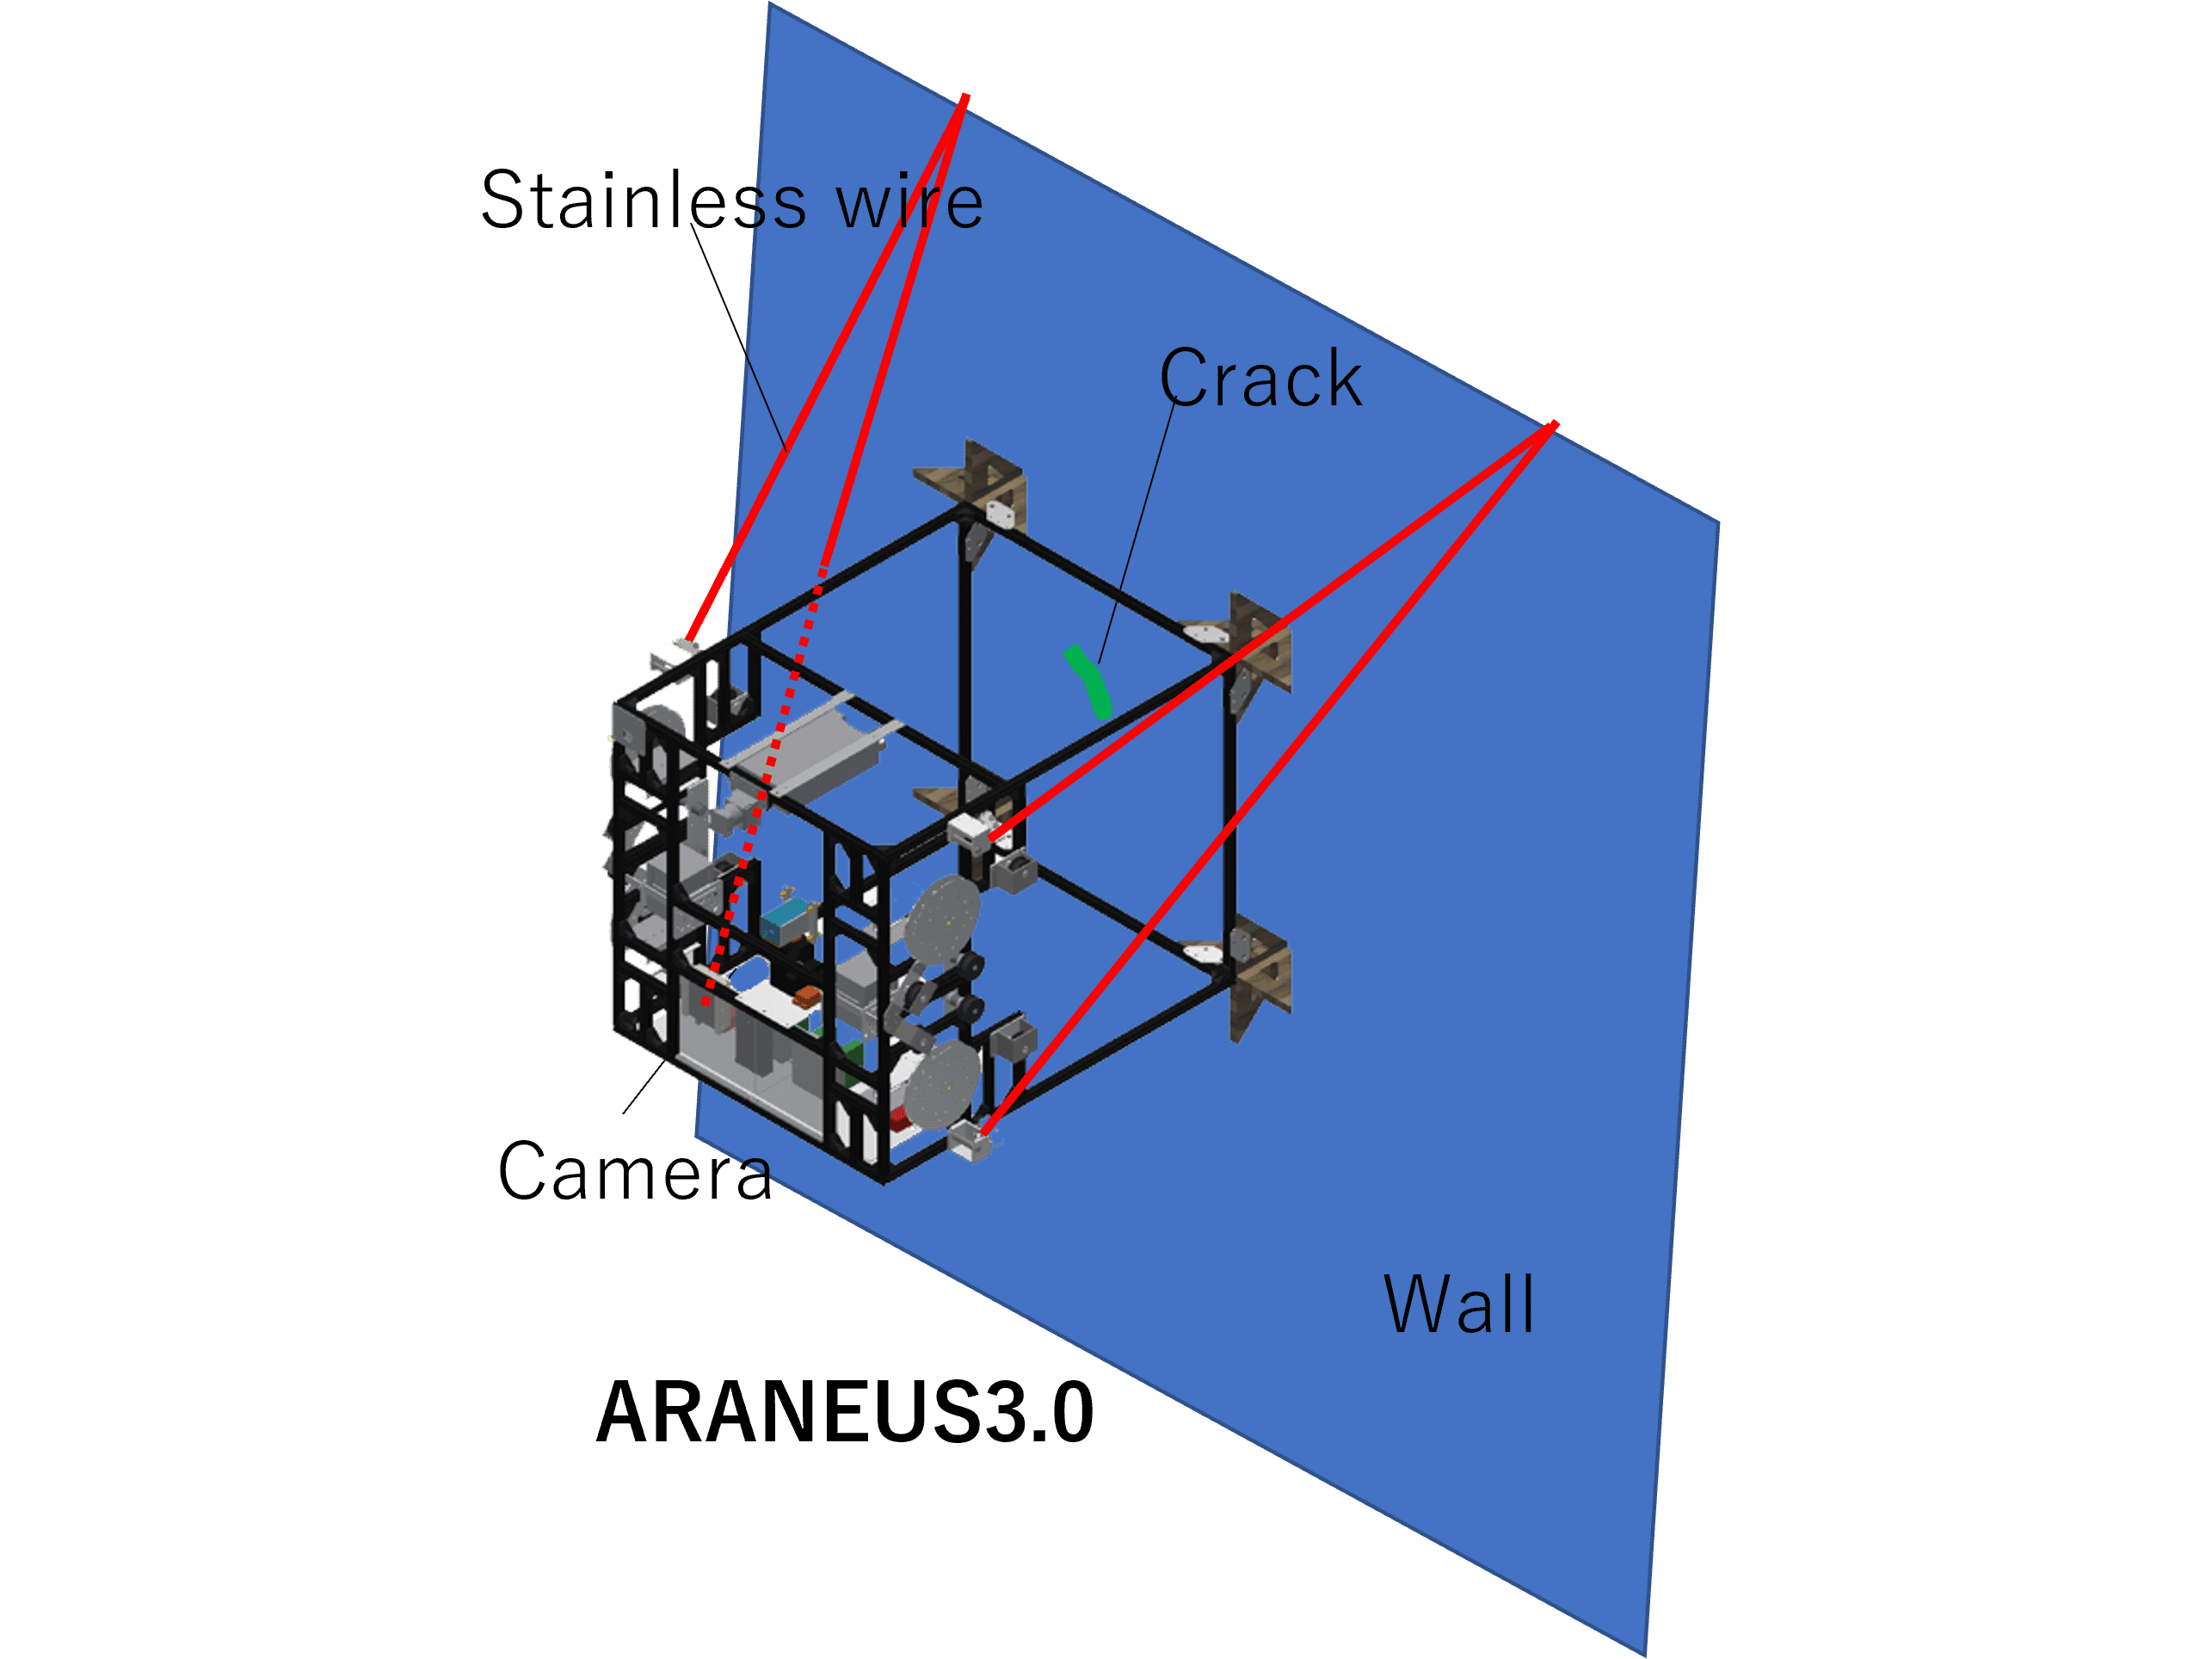
- ARANEUSは「懸架式(ワイヤで吊る)」タイプです。1
- 橋の上から8本のワイヤでロボット本体を吊り下げ、橋の下側を自由に動き回ります。
- ロボットにはカメラやセンサーが付いていて、橋の下のひび割れや損傷を調べて写真を撮れます。
- 操作はパソコンとゲームコントローラーで行い、ロボットの動きやカメラの向きを簡単に変えられます。
- ロボット本体は約22.5kgで、直径48cm・高さ91cmほど。最大で秒速10cmで動けます。
どうやって動くの?
- 8つのワイヤを巻き取ったり緩めたりすることで、ロボットの位置や姿勢(傾き)を細かく調整します。
- 橋の下で安定して写真を撮るため、姿勢を自動で水平に保つ仕組みがあります。
- カメラはズーム機能付きで、7m離れた場所から0.03mmの細かいひび割れも見つけられます。
実際に橋で使ってみた結果
- 実際の橋でテストしたところ、人が行う点検と同じくらいの精度で損傷(ひび割れや鉄筋の露出など)を発見できました。
- 準備や片付けも含めて2時間ほどで点検が終わり、効率的でした。
- 一部の細かいひび割れは見逃すこともありましたが、今後は画像処理の自動判別機能を追加して改善する予定です。
今後の課題と改良
- ワイヤを固定するための道具が大きくて重いので、もっと軽くて扱いやすいものを開発中です。
- ワイヤの張り具合を自動で調整できるように、センサーを追加する予定です。
- カメラ画像の自動解析や、より広い範囲を短時間で点検できるようにするなど、改良を進めています。
まとめ
- ARANEUSは、人手や予算が足りない中でも効率よく安全に橋の点検ができるロボットです。
- 今後も改良を重ね、より多くの橋で活躍できるようにしていく予定です。
参考文献
-
藤澤 隆介, 梅本 和希, 佐藤 徳孝, 田中 基康, 永谷 直久, 勝山 真規, "ワイヤ移動式橋梁点検ロボットシステムARANEUSの開発と運用", 土木学会論文集F4(建設マネジメント), Vol. 73, No. 1, pp.26-37, 2017.4, DOI: 10.2208/jscejcm.73.26 ↩